Ein mittelständisches Unternehmen möchte einfache Handhabungsaufgaben automatisieren: Teile greifen, sortieren, ablegen. Ein Szenario, das nahezu jedem produzierenden Betrieb bekannt ist. Technisch ist das mit heutigen Industrierobotern längst möglich. Es mangelt nicht an passgenauen und finanzierbaren Robotersystemen mit industrieller Robustheit. Trotzdem scheitert der wirtschaftliche Einsatz in vielen Fällen. Der Grund liegt selten an der vorhandenen Technologie, sondern am Engineering-Aufwand zur Einrichtung des Roboters auf eine spezifische Aufgabe. In der Praxis führt nahezu jede Anpassung zu neuen Programmier-, Integrations- und Testaufwänden.
Wie wird Automatisierung wirtschaftlich?
Wenn Prozesse lange stabil bleiben, funktioniert klassische Automatisierung sehr gut. Bei hohen Stückzahlen und einer geringen Variantenvielfalt lohnt sich der einmalige Automatisierungsaufwand schnell. Im Mittelstand sieht die Realität jedoch häufig anders aus. Produkte wechseln schneller, die Losgrößen sind deutlich kleiner und die Fertigungsumgebungen dynamischer. Jeder Variantenwechsel kann Anpassungen an Roboterprogramm, Sensorik, Greifer und Sicherheitslogik nach sich ziehen. Oft fehlen Personal und Knowhow, um Robotik, Bildverarbeitung, KI und industrielle Integration gemeinsam abzudecken.
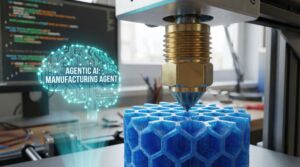
Genau hier setzt das Konzept des selbstlernenden Agentic Selfadaptive Shopfloor Robot an. Ziel ist es, Roboter mithilfe agentischer KI zu befähigen, sich für definierte Aufgaben weitgehend selbst einzurichten. Dabei erleichtern Sprachmodelle den Zugang: Ein Mensch kann eine Aufgabe in natürlicher Sprache beschreiben, während das agentische KI-System die Situation analysiert, ein passendes Roboterprogramm erzeugt, dieses automatisch prüft und erst nach Freigabe durch die Nutzerin oder den Nutzer ausführt. Damit verschiebt sich der Schwerpunkt von manueller Programmierung hin zu einem KI-gestützten Engineering-Prozess.
Multiagentensystem: ein Spezialist für jede Aufgabe
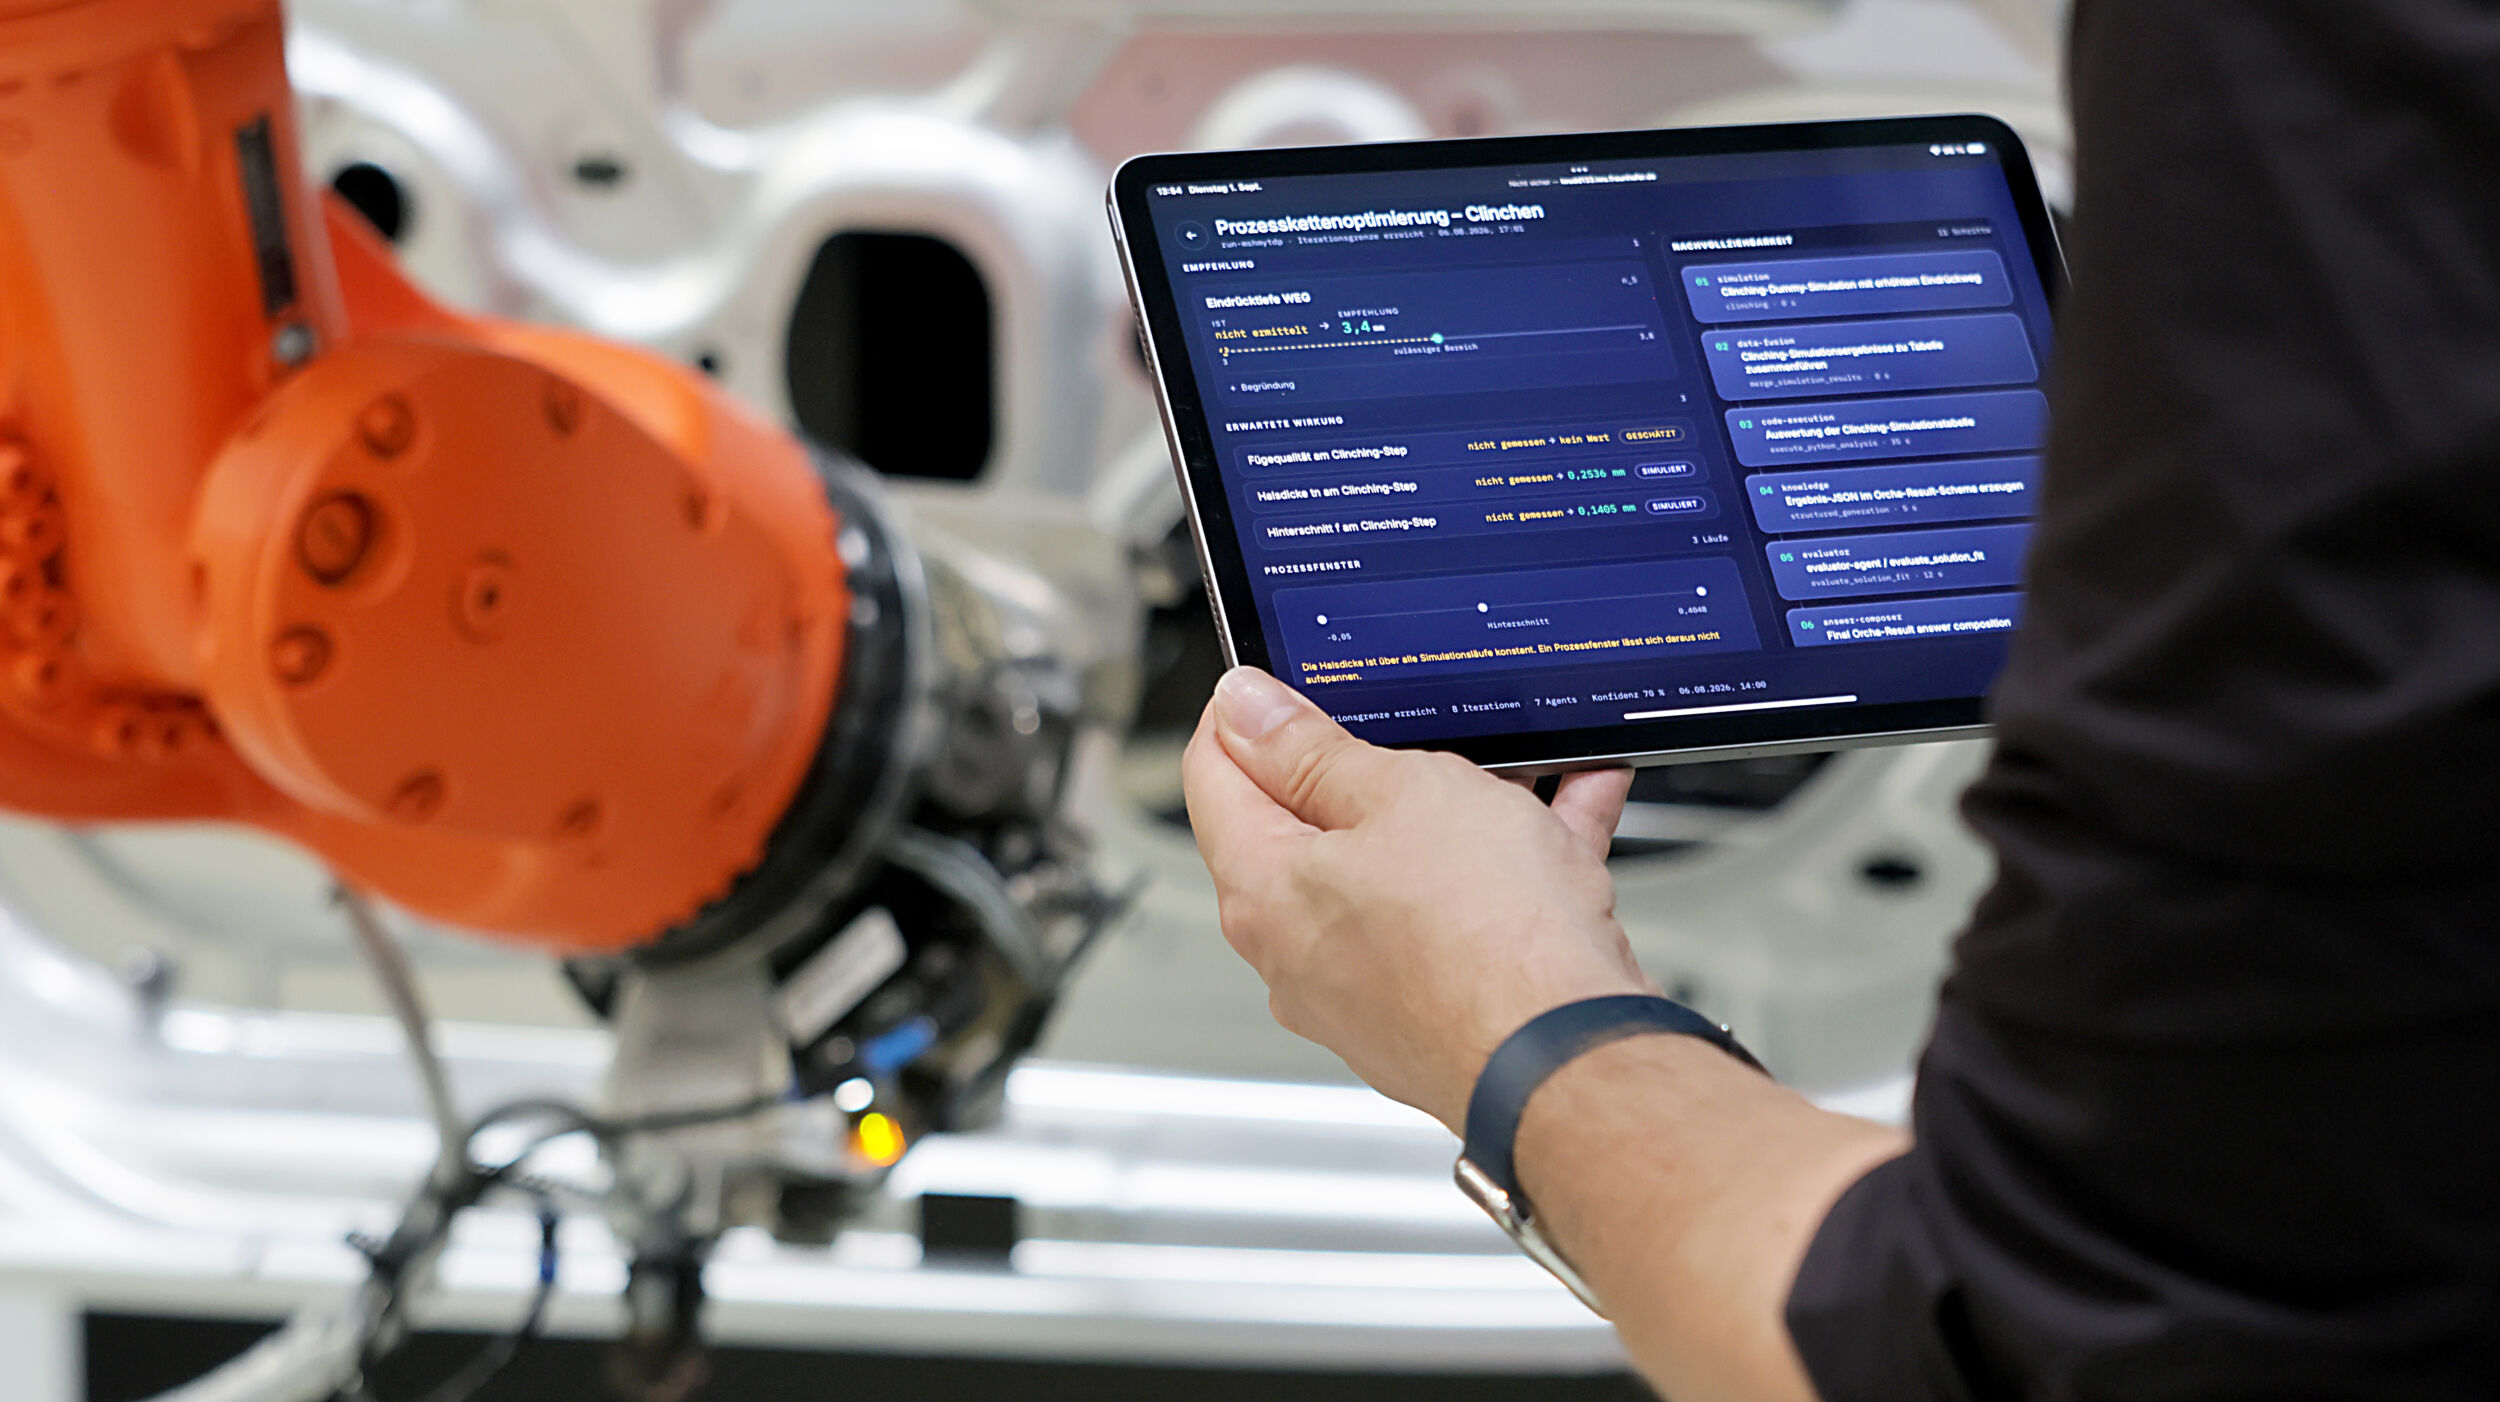
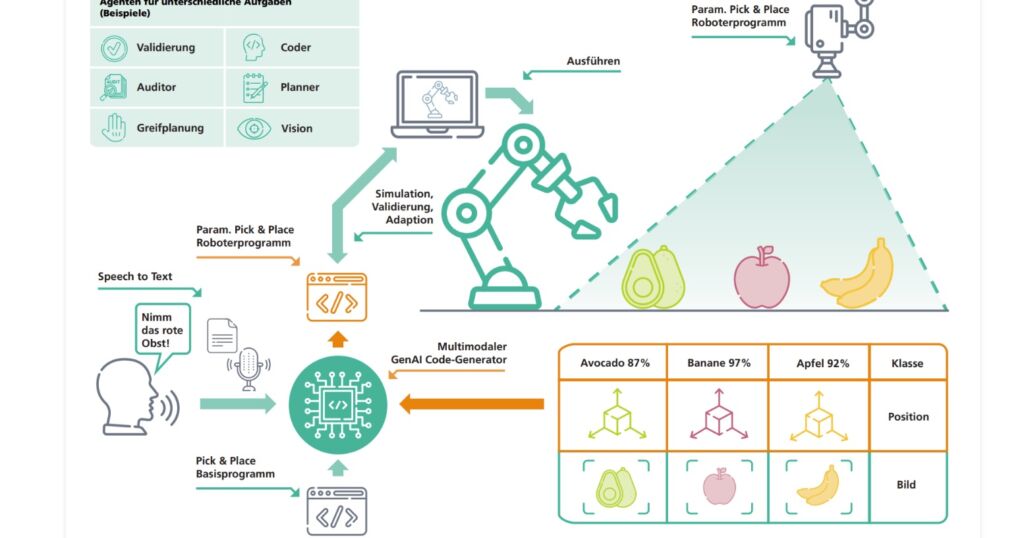
Der Begriff ‚agentisch‘ ist dabei zentral. Statt ein einziges KI-Modell mit allen Aufgaben zu betrauen, arbeiten mehrere spezialisierte KI-Agenten zusammen. Im eingehenden Greiferszenario sähe das folgendermaßen aus: Ein Vision Agent beschreibt die Szene anhand von Kamerabildern und erkennt Objekte, Klassen und Positionen. Ein Agent zur Planung der Greifstrategie leitet daraus geeignete Handlungsschritte ab. Ein Coder-Agent erzeugt aus Aufgabenbeschreibung, Sensordaten und vorhandenen Basisprogrammen ein parametriertes Roboterprogramm. Weitere Agenten übernehmen Rollen wie Testen, Debuggen, Validieren oder Auditing. So entsteht ein orchestriertes Multiagentensystem, das Sprache, Bilddaten, Regeln, Simulationsmodelle und Programmlogik zusammenführt.
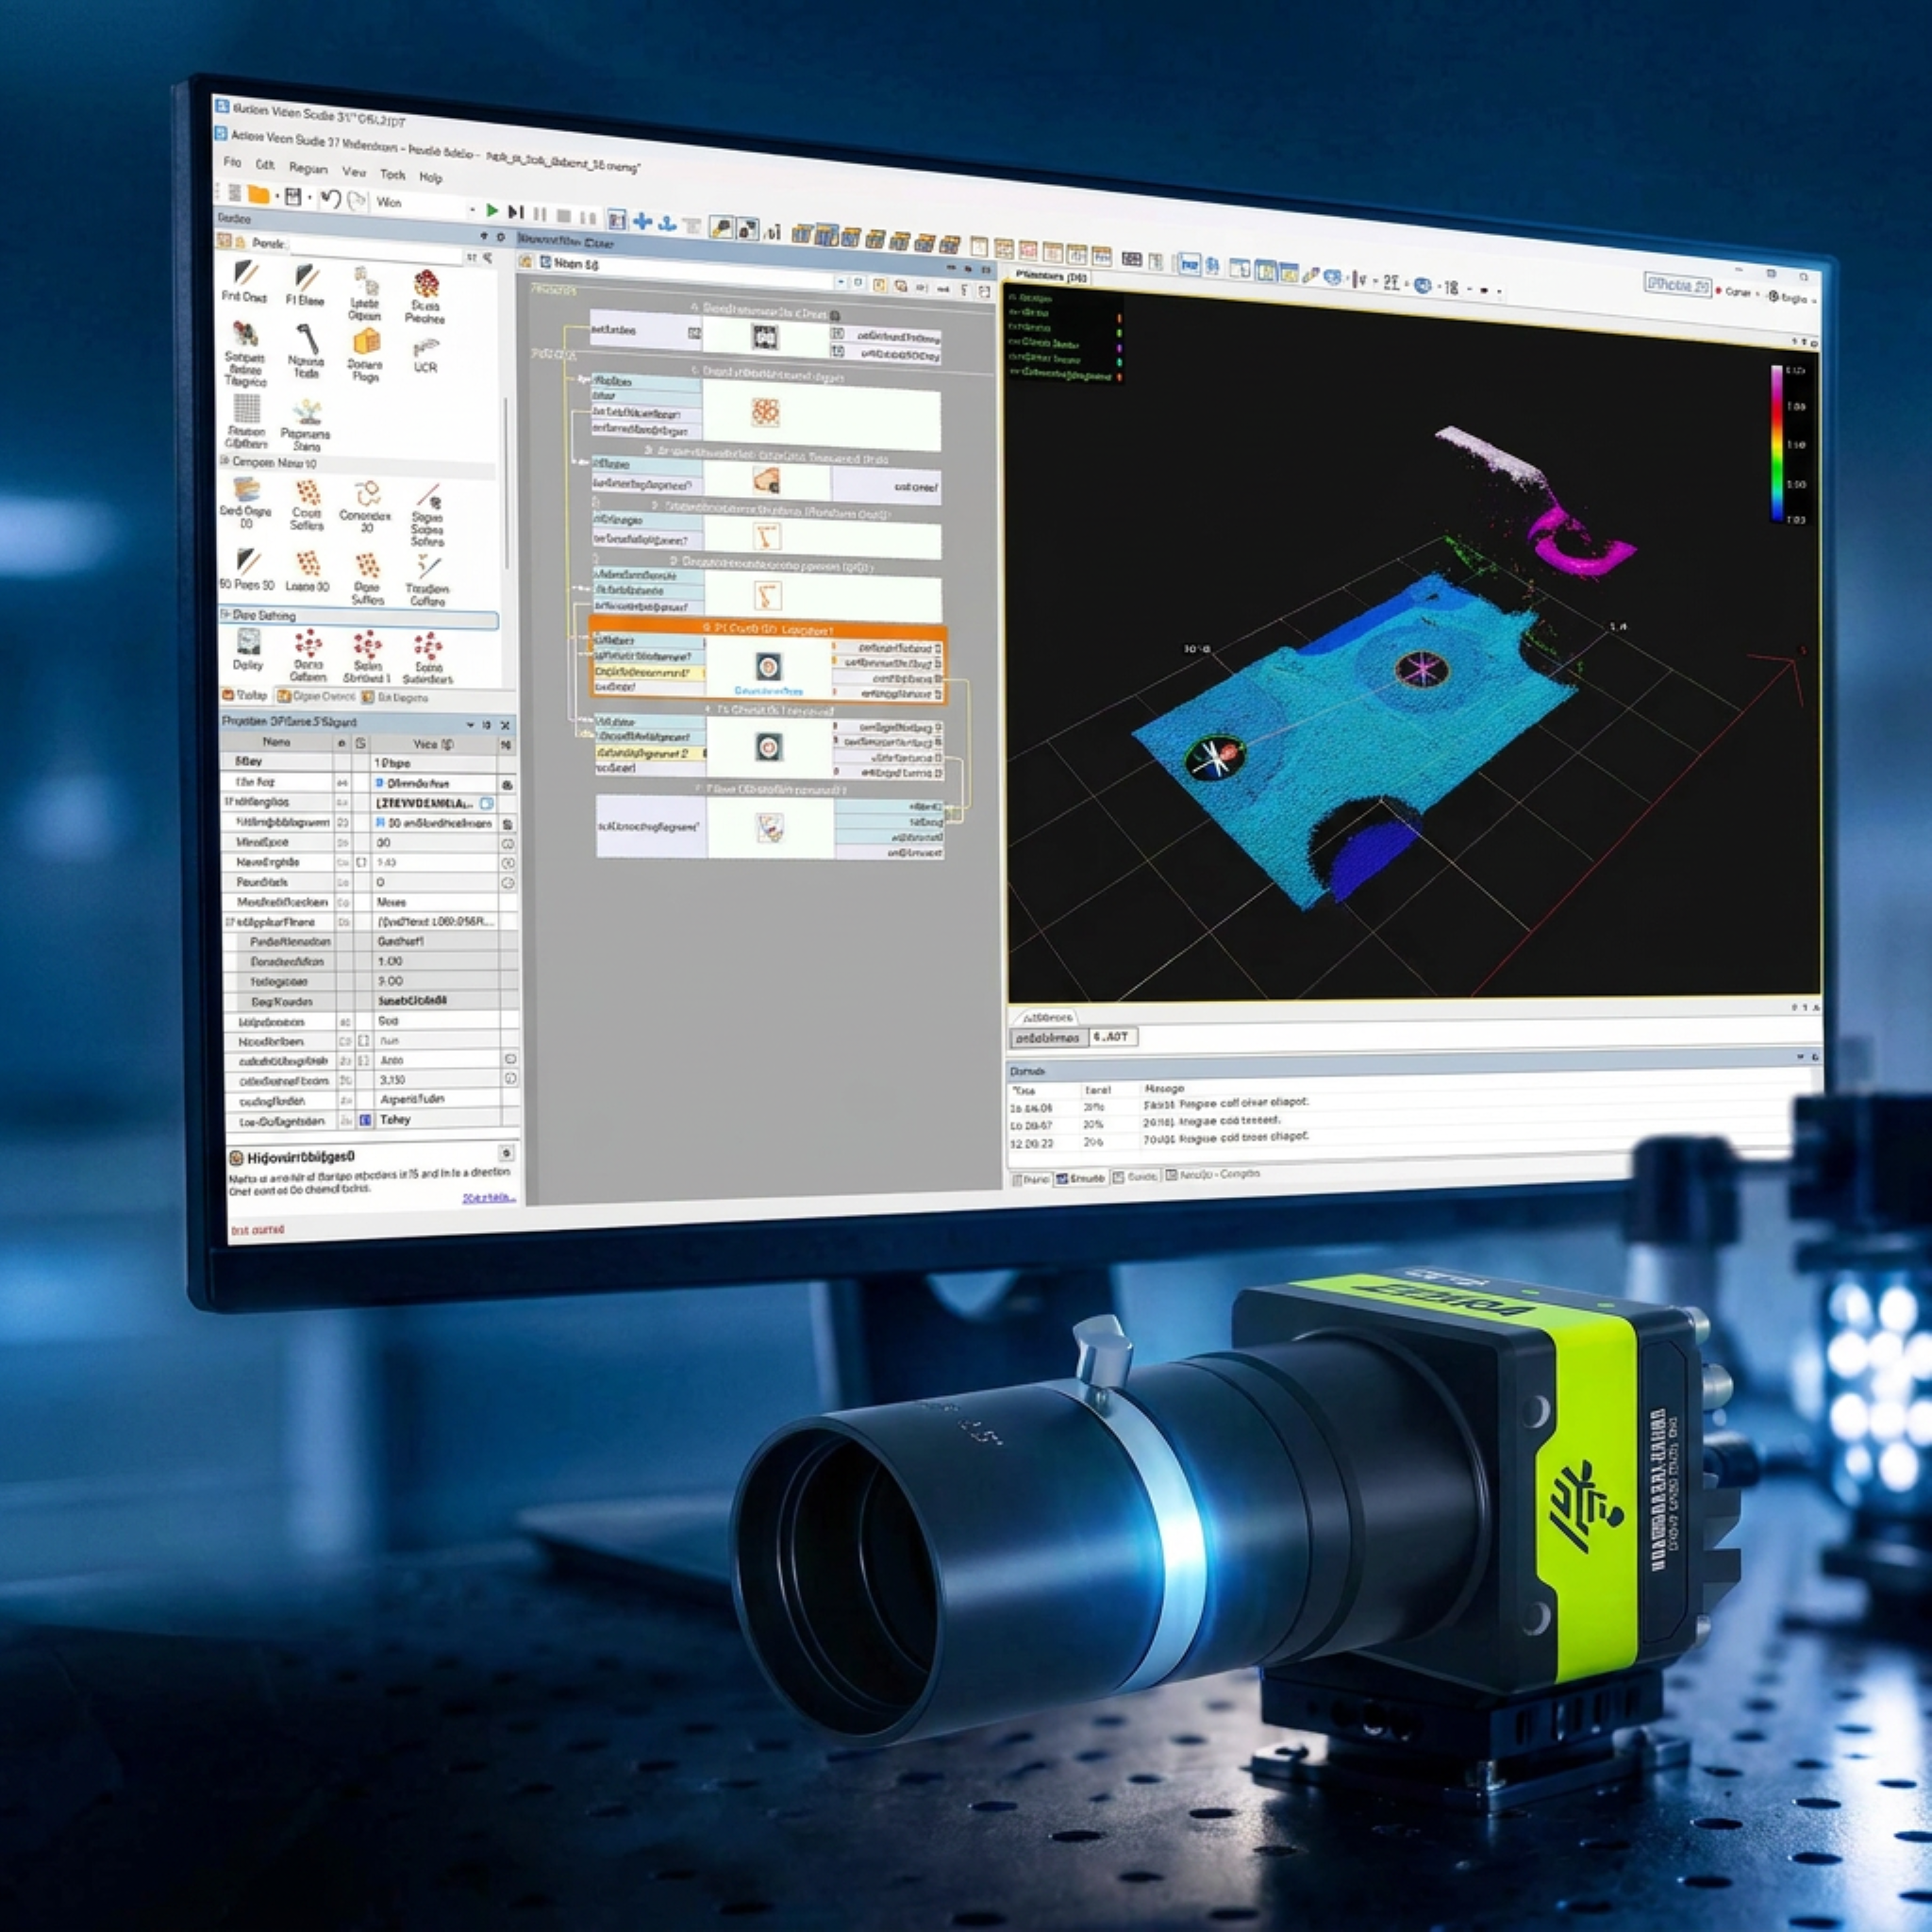
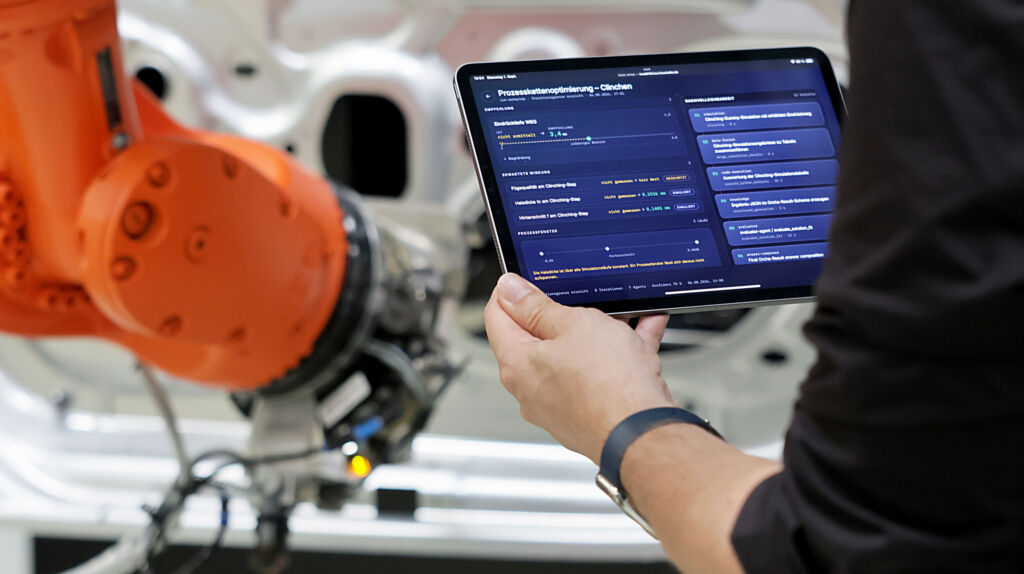
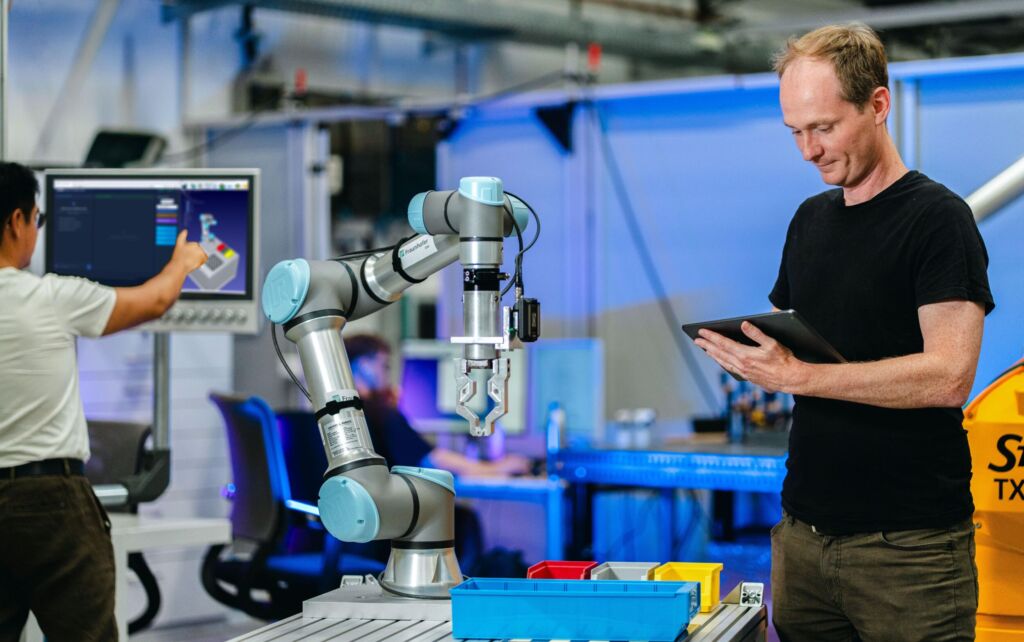
Am Fraunhofer IEM wird die Technologie mit einem Greifer an einem Cobot erprobt. Der Fokus auf Greifaufgaben ist bewusst gewählt. Sie kommen in vielen Branchen vor und eignen sich als Proof of Concept mit breiter Übertragbarkeit. Im Demonstrator beschreibt ein Nutzer die Aufgabe per Sprache, etwa: ‚Greif alle Sechskantschrauben und leg sie in Kiste A.‘ Ein Speech-to-Text-Modul wandelt die Eingabe in Text um. Eine optische Messvorrichtung liefert Bilddaten aus der Szene. Das agentische System klassifiziert vorhandene Objekte, bestimmt ihre Lage und greift auf bestehende Teilprogramme und Wissen über Greifstrategien zurück. Auf Basis dieser Informationen erzeugt ein multimodaler Code-Generator, der auf robusten Basisprogrammen aufbaut, ein parametriertes Roboterprogramm, mit dem der Agentic Shopfloor Robot automatisch die Sechskantschrauben erkennt, greift und wegsortiert.
Prüfagenten und Basisprogramme für Robustheit und Qualität
Entscheidend ist, dass dieser Code nicht direkt an den Roboter gesendet wird. Vor der Ausführung erfolgen Simulation, Validierung und Adaption, etwa zur Prüfung und Plausibilisierung von Kollisionen und Greifstrategien. Gerade diese Kette aus Sprache, Wahrnehmung, Codegenerierung und Verifikation macht den Ansatz zur Nutzung generativer KI industriell relevant. Sie schafft Flexibilität bei garantierter Nachvollziehbarkeit, Robustheit und Sicherheit – denn auf dem Shopfloor reicht ‚wahrscheinlich richtiger‘ Code nicht aus.